Vue papier
Découvrez la vue papier en cliquant ici
Chapitre 14
Travailler autrement
Introduction aux fonctions
Ressource affichée de l'autre côté.
Faites défiler pour voir la suite.
Faites défiler pour voir la suite.
Robot en mouvement
Ressource affichée de l'autre côté.
Faites défiler pour voir la suite.
Faites défiler pour voir la suite.
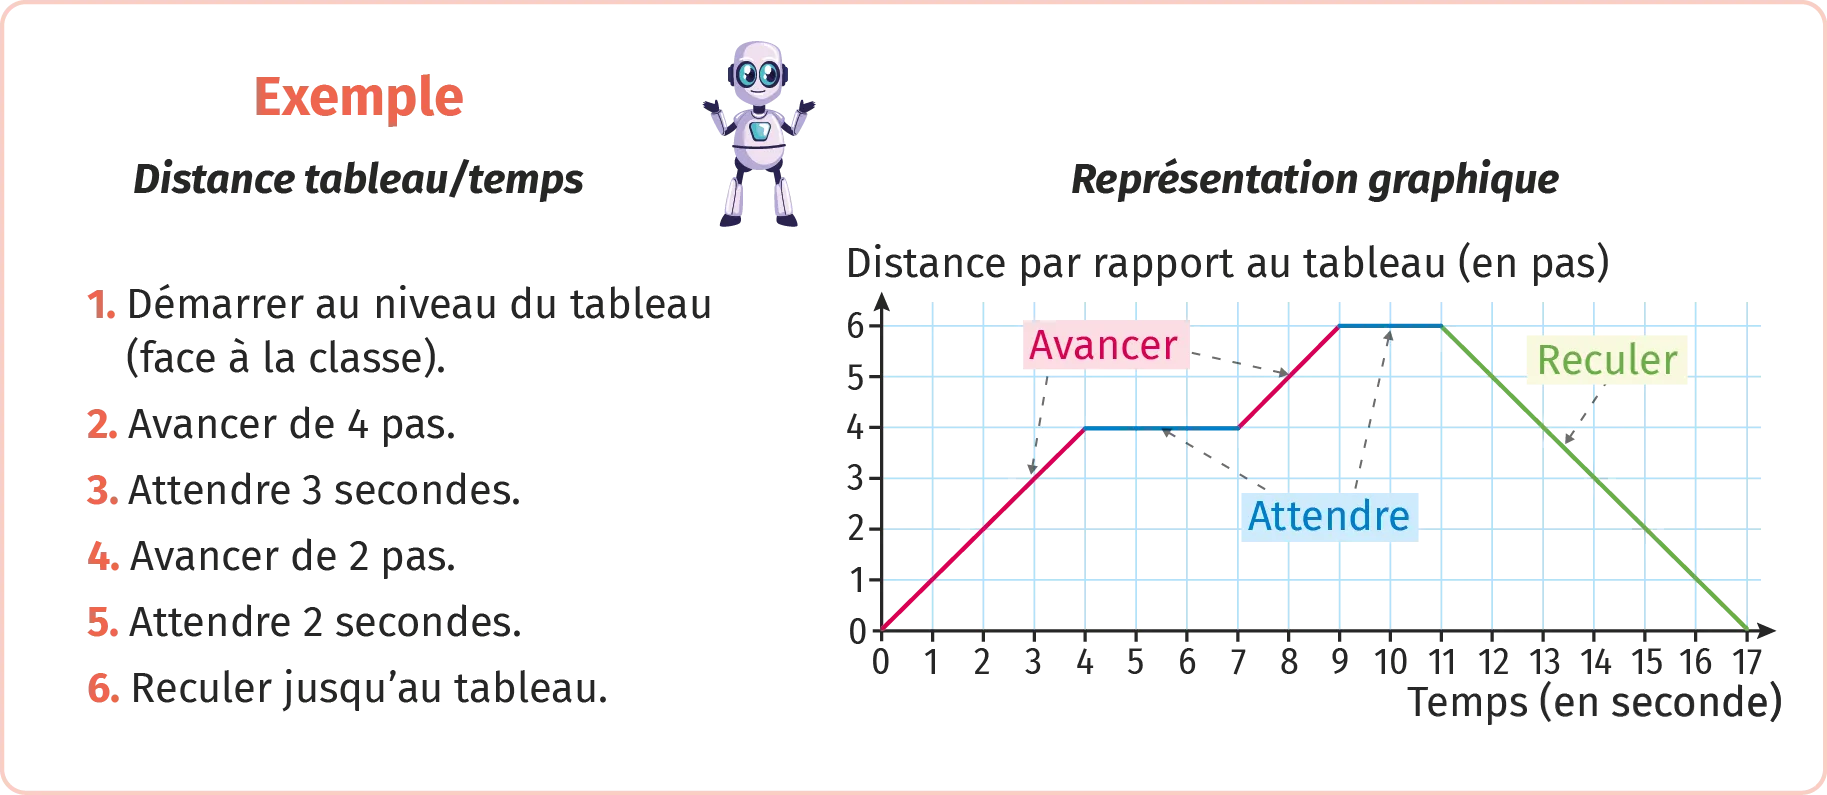
On imagine un robot dans la classe qui peut se déplacer selon des consignes précises : avancer, reculer, attendre, courir ou même monter sur une chaise.
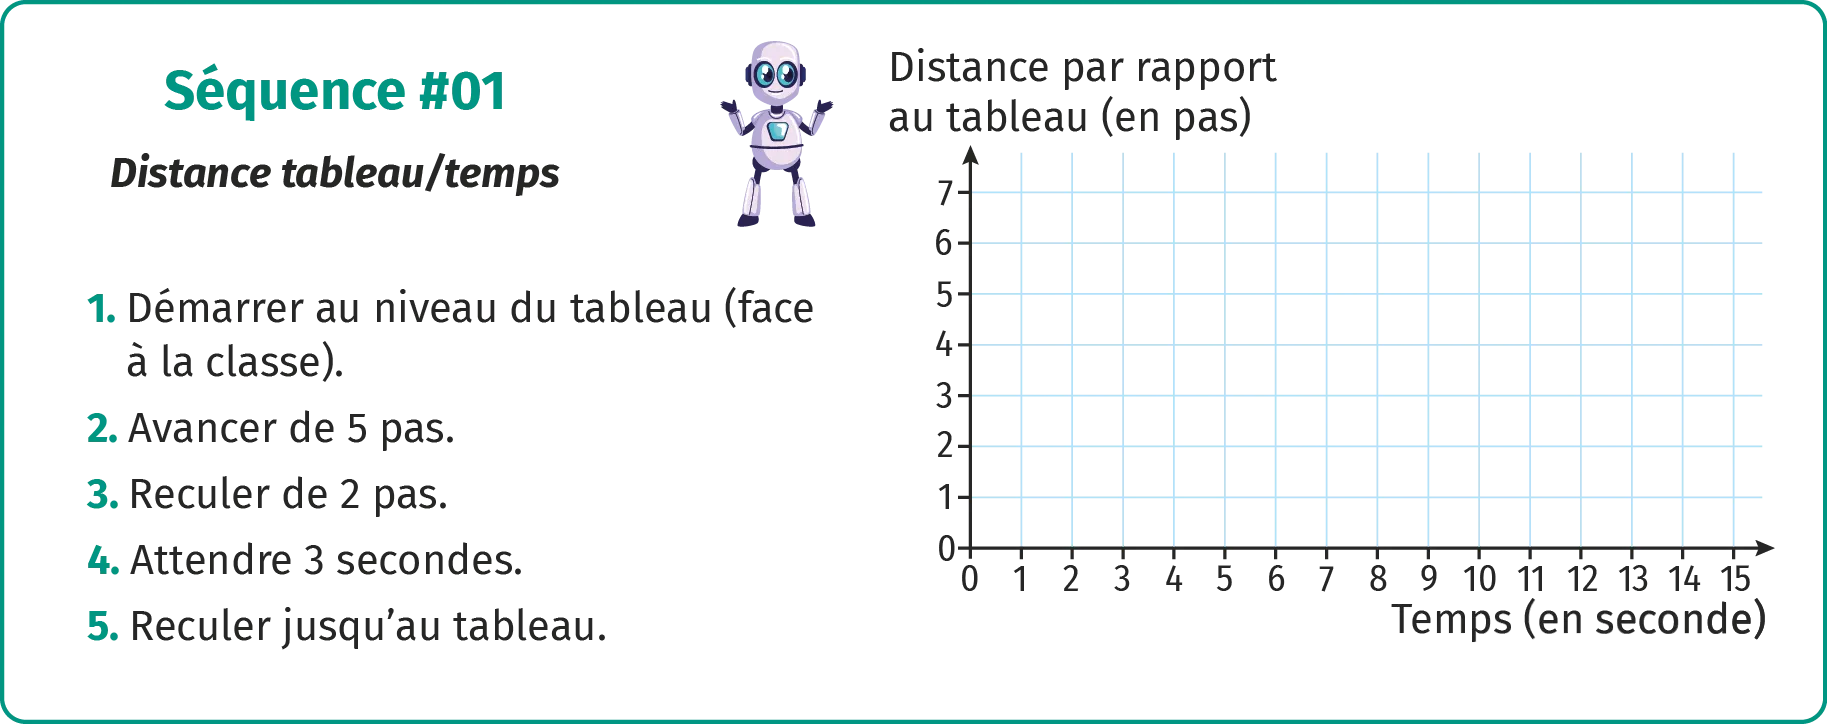
L'objectif est de représenter sur un graphique ses déplacements en fonction du temps, en utilisant les informations fournies.
L'objectif est de représenter sur un graphique ses déplacements en fonction du temps, en utilisant les informations fournies.
Vitesse et durée des actions
  | Avancer : | Reculer : | S'accroupir / se relever : | Monter / descendre sur une chaise : |
Ressource affichée de l'autre côté.
Faites défiler pour voir la suite.
Faites défiler pour voir la suite.
Ressource affichée de l'autre côté.
Faites défiler pour voir la suite.
Faites défiler pour voir la suite.
Ressource affichée de l'autre côté.
Faites défiler pour voir la suite.
Faites défiler pour voir la suite.
Option interactive
Un élève peut incarner le robot et exécuter les séquences devant la classe.
Les autres complètent leur fiche en traçant le graphique des déplacements observés.
Ressource affichée de l'autre côté.
Faites défiler pour voir la suite.
Faites défiler pour voir la suite.
Les sont téléchargeables.
Une erreur sur la page ? Une idée à proposer ?
Nos manuels sont collaboratifs, n'hésitez pas à nous en faire part.
j'ai une idée !
Oups, une coquille