Vue papier
Découvrez la vue papier en cliquant ici
Thème 4
Sujet bac 3
La localisation d'une source sonore
Ressource affichée de l'autre côté.
Faites défiler pour voir la suite.
Faites défiler pour voir la suite.
Doc. 1La localisation des sources pour un robot

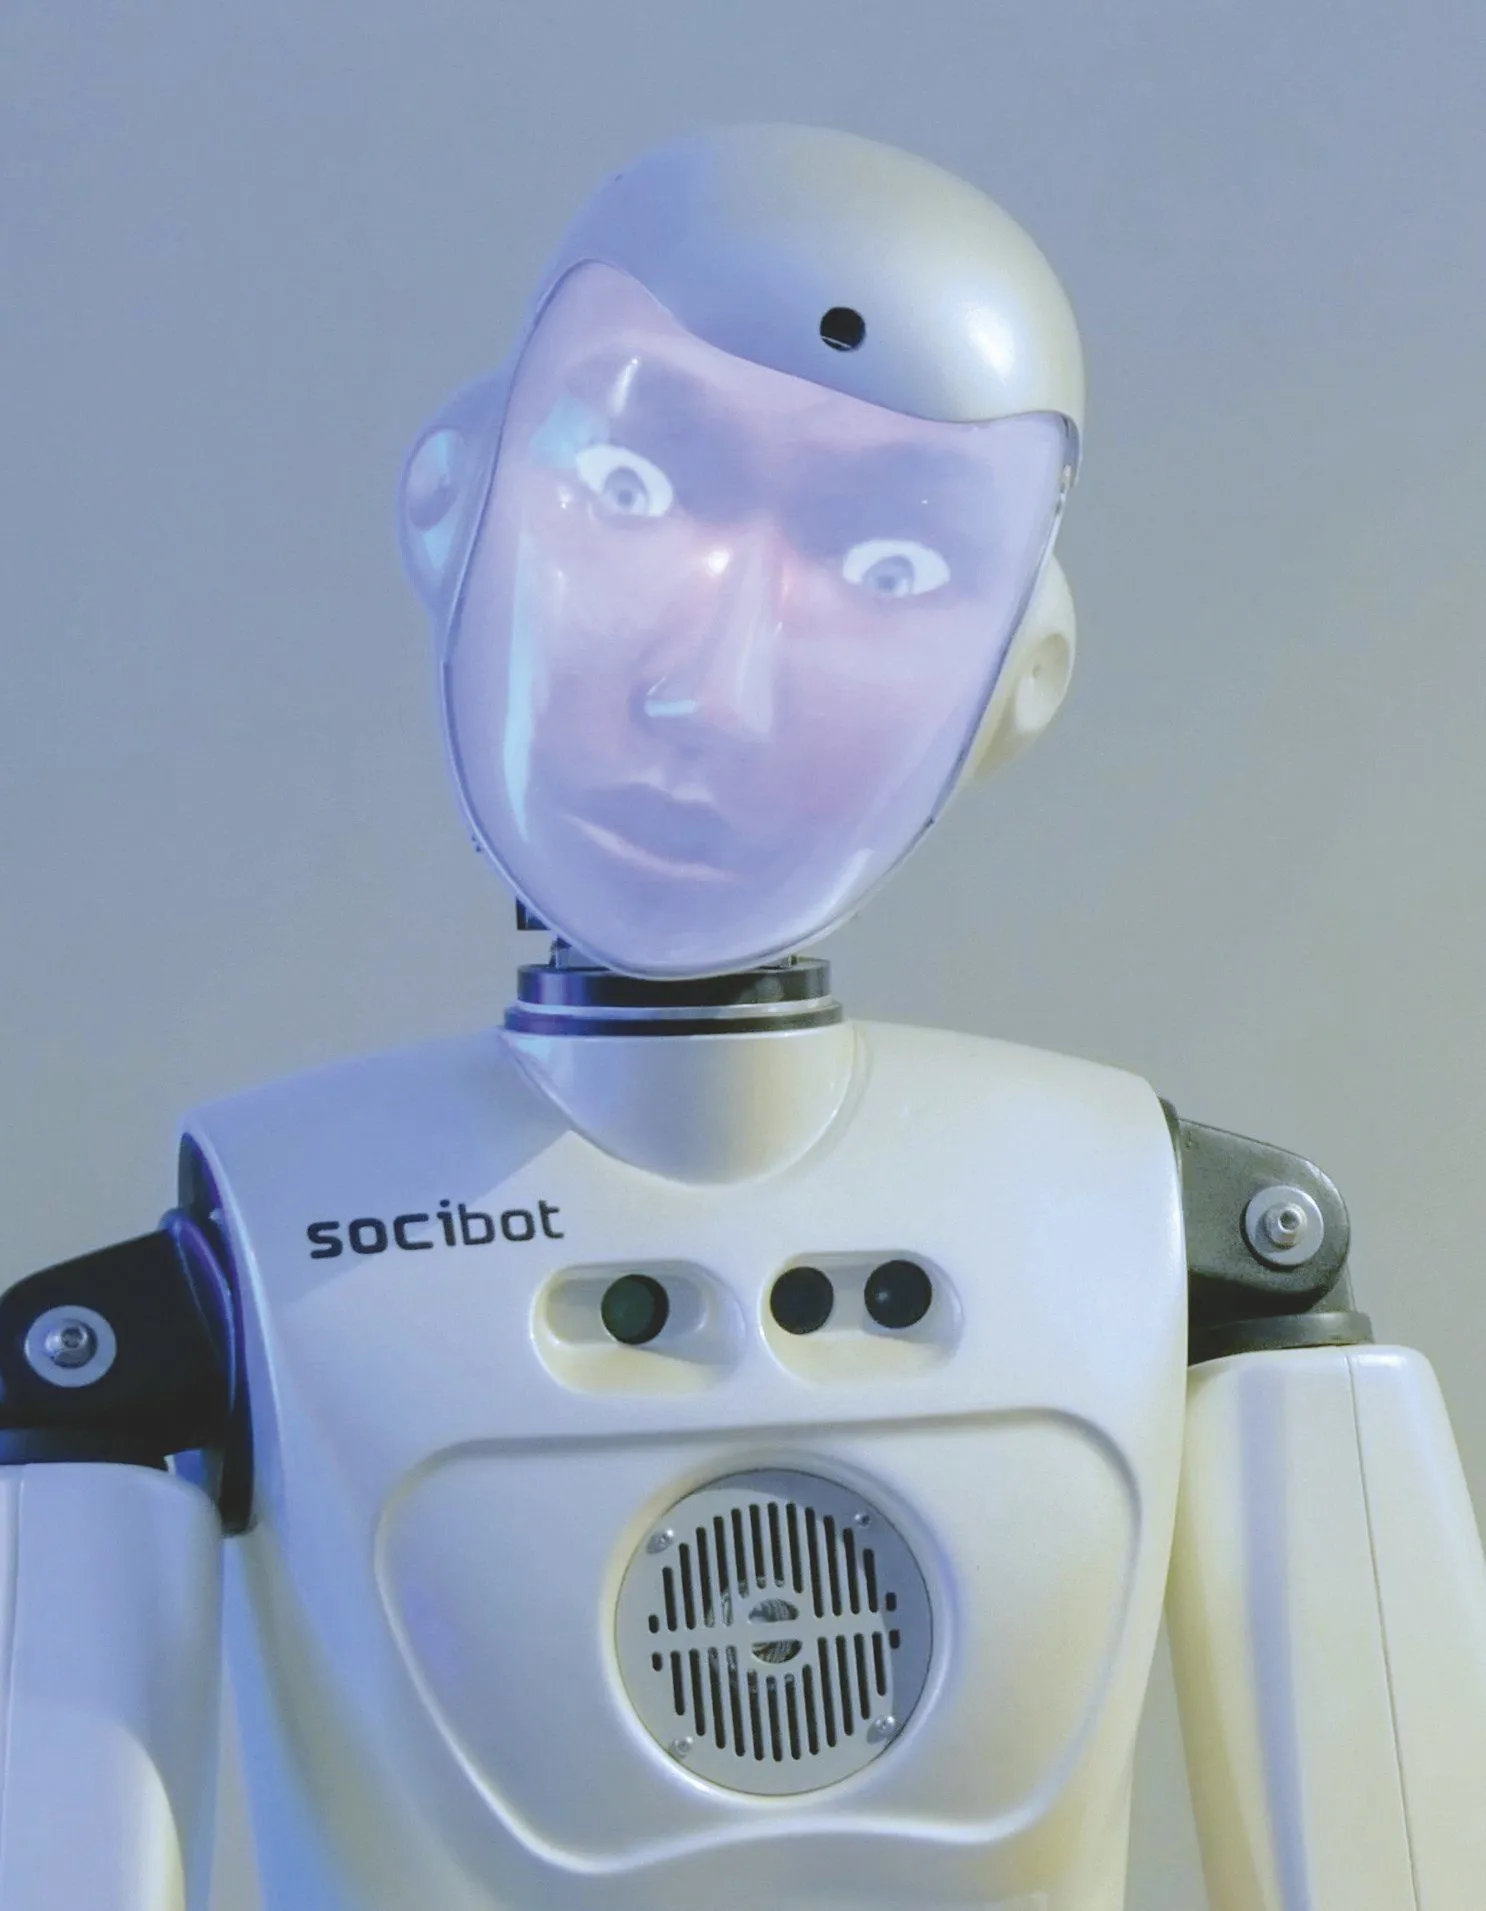
Une entreprise a mis au point un robot humanoïde capable d'interagir avec son environnement. Pour que cette interaction semble la plus humaine possible, l'industriel a imposé dans le cahier des charges deux
éléments :

- l'intégration de deux microphones correspondant à des tympans sur le robot ;
- la mesure de l'angle représenté sur le schéma pour pouvoir se tourner vers son interlocuteur ;
- la détermination de repose sur le principe de la mesure de différence de temps interaurale, comme le cerveau humain.
Ressource affichée de l'autre côté.
Faites défiler pour voir la suite.
Faites défiler pour voir la suite.
Doc. 2La localisation par retard interaural
Pour les humains, en raison des positions différentes des oreilles gauche et droite, le cerveau est capable d'interpréter la différence de temps de perception auditive d'un bruit pour localiser une source sonore. Cette différence de temps est notée ITD (Interaural Time Difference). Pour tous les ITD qu'il perçoit, le cerveau est capable d'associer un angle entre la droite passant par les deux oreilles (GD) et la droite
passant par la source sonore et l'auditeur (OS).
Ressource affichée de l'autre côté.
Faites défiler pour voir la suite.
Faites défiler pour voir la suite.
- Distance entre les deux microphones du robot : cm ;
- Vitesse du son dans l'air : m·s-1.
Ressource affichée de l'autre côté.
Faites défiler pour voir la suite.
Faites défiler pour voir la suite.
Doc. 3Le relevé de mesures test du robot
L'industriel réalise un test avec le robot pour vérifier le bon fonctionnement de celui-ci. Il récupère l'enregistrement du signal électrique associé aux sons perçus par les deux microphones au cours du temps. Le signal bleu est associé au microphone gauche, le signal rouge au microphone droit. La sensibilité horizontale est de s par division.

Ressource affichée de l'autre côté.
Faites défiler pour voir la suite.
Faites défiler pour voir la suite.
Questions
1. Pour quelles valeurs de l'angle le retard est-il le plus grand possible ? Calculer ce en tenant compte des caractéristiques du robot.
2. Sur le relevé de mesures test du robot, le son provient-il de la droite ou de la gauche ? Justifier la réponse.
3. Exprimer les distances et en fonction des retards et entre l'émission et la réception de l'onde sonore émise en S.
On suppose par la suite que la source sonore S est très éloignée du robot. On peut alors considérer que la différence de parcours est liée à la distance entre les micros par la relation :
4. Exprimer l'angle en fonction de , , et Calculer cet angle pour le relevé de mesures test effectué par le robot et l'exprimer en degré.
On admet que l'incertitude sur la détermination de l'angle est égale à où est l'incertitude de lecture du retard.
5. Estimer l'incertitude de lecture à partir du relevé test du robot et en déduire l'incertitude sur la détermination de l'angle
Une erreur sur la page ? Une idée à proposer ?
Nos manuels sont collaboratifs, n'hésitez pas à nous en faire part.
j'ai une idée !
Oups, une coquille
